AI 应用
整理如何把用在网站、应用和游戏开发,日常工作,以及商业上。
和 AI 一起做网站、应用和游戏
现在的开发不再是一行一行地敲,而是说明要做什么,再检查 做出的结果。这里整理常用的模式,以及哪些事情变得更轻松了。
AI 开发的六种模式
-
先用文字设计
把要做的东西、原因和完成标准写成一份简短的文档交给 AI。说明越具体,结果越准确。
-
交给智能体,再来检查
、 这样的会读取文件、修改文件并运行命令。人阅读改动的部分,决定是否接受。
-
测试就是标准
先写好测试,再让 AI“一直改到通过为止”。测试是抓住 AI 错误的安全网。
-
拆小,常检查
一次只交给一个功能,在屏幕上确认,没问题就。一次交得越多,越容易乱成一团。
-
把规则写进文件
把项目规则、命令和禁止事项写在 AGENTS.md、CLAUDE.md 或技能里,不用每次解释,AI 也会用同样的方式工作。
-
多个 AI 一起用
让一个 AI 制作、另一个 AI 检查,或者把工作分开同时交给它们。不同 AI 的眼睛能找出被漏掉的问题。
哪些事情变轻松了
-
网站
只要有一张画面草图或一段说明就能做出页面,、和上线设置 AI 也会一起帮你搞定。
-
应用
用一套代码做出 和 应用,还能拿到介绍文字和的草稿。
-
游戏
一天就能做出来看好不好玩,还能生成美术、声音和台词,并模拟。
-
通用
贴上,AI 会告诉你原因和要改的地方,还会一起写文档、翻译和测试。
仍然需要人来做的事
- 决定要做什么、为谁而做
- 亲自运行并检查结果,保护安全、和个人信息
- 理解 AI 做了什么 — 不理解的话,出错时就没办法修
继续学习
用 AI 工作的方法
工作中的 已经从“提问、得到回答”变成了“交代任务、检查结果”。这里整理2026年10月的趋势,以及今天就能用的方法。
用数字看现在
- 10人中有8人 表示 AI 提高了自己工作效率的人 (McKinsey, The State of AI 2026)
- 27% → 40% 在至少一个部门大规模使用 AI 的大企业 (McKinsey, The State of AI 2026)
- 4% 计划重新设计岗位、让人和智能体一起工作的技术负责人 ( 调查, 2026年10月)
当前的五个趋势
-
一直在线的智能体
不再是问一次就结束的对话。给它一个目标,它就能在聊天工具、邮件和文档之间来回,把工作继续做下去——这样的智能体正在进入办公工具。
-
拥有权限的 AI 同事
AI 作为拥有自己账号和权限的“数字同事”工作。它能看什么、能改什么,由人来决定。
-
耗时长的工作也能交给它
不只是几分钟的小任务,越来越多的人把需要几小时甚至一天以上的调查、整理和写作交给 AI,只拿结果。
-
和公司工具连接起来
通过连接器和 把邮件、日历、和公司内部系统连到 AI,让 AI 自己找到并使用分散的资料。
-
管理和安全成为核心
智能体越来越多,公司开始像对待内部员工一样监督和记录它们。权限要小,记录要留,这是基本原则。
今天就能用的方法
-
邮件和消息
总结收到的邮件,拿到回复草稿。告诉 AI 语气、长度和一定要写的内容,要改的地方就会变少。
-
会议
把会议录下来,拿到会议记录、决定事项和,还能整理出负责人和截止日期。
-
文档和报告
只给出和核心观点,先拿到草稿,再用自己知道的事实和数字修改。演示文稿也是同样的方法。
-
资料调查
用让 AI 比较和整理很多资料,再打开出处链接亲自确认。
-
数据和表格
上传表格,用平常的话提问,AI 就会做出计算、图表和总结。还能拿到或,以后再用。
-
重复工作自动化
把每周要做的事(汇总报告、提醒、整理)定时交给智能体,你只需要检查结果。
一定要遵守
- 公司机密和客户个人信息只放进公司允许使用的 AI。
- AI 的结果只是草稿 — 事实、数字和出处要由人来确认。
- 只给智能体需要的权限,并记录它做了什么。
- 花钱或向外发送的事(付款、发邮件、发帖)最后要由人来批准。
参考资料 (2026年10月21日确认)
商业
在时代,要在商业上成功需要什么?我们一起梳理已经改变的环境,寻找新的商业模式。

正在发生的四个变化
- 正在发生的变化
- 不远的将来
-

人人都在用 AI
如今人人都在使用人工智能,而且每个人都认为自己用得最好。仅仅使用 AI 已经无法让你与众不同。
- 人人
- 都在用 AI
-

开发成本接近于零
如今没有人再完全靠自己的思考和双手写出 100% 的。网页、应用和游戏开发变得更先进、更快、也更容易。只靠写代码立足的开发者,位置正在消失。
- ≈ 0
- 开发成本
-

一个人也能快速创业
我在首尔向 AI 请教,20 分钟就在网上申请了营业登记,第二天就办好了。换作是你,也许 10 分钟就能搞定。从实现想法到营业登记和营销,不需要别人帮忙,你和 AI 一个人就能完成。
- 20分钟
- 申请营业登记 · 次日完成
-

接触顾客变得更难
创业变容易后,创业的人大幅增加。在美国,一个人年收入超过 100 万的个人企业在 2023 年到 2025 年间翻了一倍,信息产业的新企业申请一年内增加了约 45%。你想到的点子,很可能已经有人在做了。比起做出产品,找到愿意购买的人要难得多。
- 2倍
- 一人企业
- +45%
- 新企业申请
-
黄仁勋:“每个人都将成为 AI 公司”
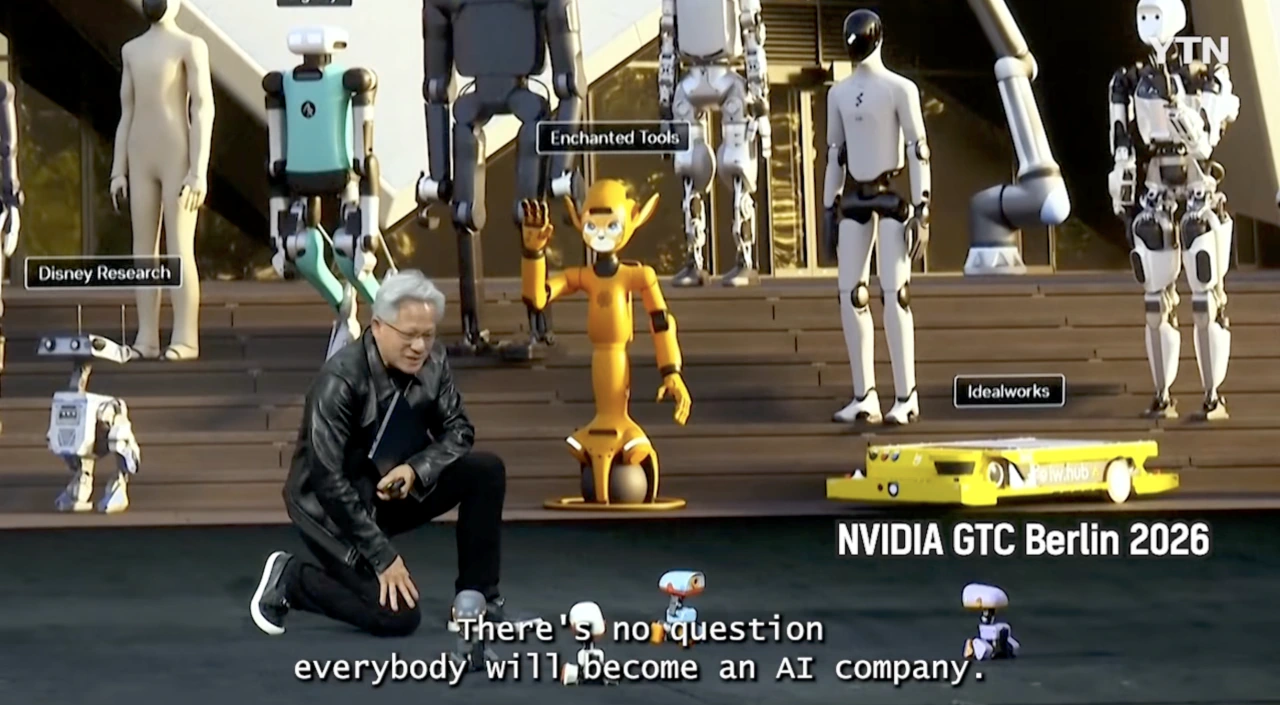
NVIDIA GTC Berlin 2026 主题演讲(2026-10-21)· 画面:YTN 2024年2月, 首席执行官黄仁勋在迪拜世界政府峰会上说:有了 AI,人人都能成为员,所以不要再对孩子说必须学编程了。如今不用专门学习或,只要用话告诉 AI 你想要什么,它就会写出代码。他的话成了现实。2026年10月21日,他在 NVIDIA GTC Berlin 2026 主题演讲中又说:
There’s no question everybody will become an AI company.
毫无疑问,每个人都将成为一家 AI 公司。
在不远的将来,每个人都会创业。像自由职业者一样,一个人也能借助 AI 轻松开办和经营公司。创业的人这么多,先找到愿意买单的人就更加重要。
来源 ZDNet Korea, 2024-02-28 뉴시스(Newsis), 2026-02-08 연합뉴스(Yonhap) · 파이낸셜뉴스, 2026-10-22 전자신문(etnews), 2026-10-22
-
什么决定成功与失败?
是你的能力、AI 的能力,还是商业策略?从过去到现在,创业的发生了巨大变化,但其中一直有清晰的规律。在 AI 时代,这种规律已经完全消失,现在是寻找新商业模式的时候了。
AI 时代商业成功需要什么
反过来看上面的变化:人人都有的东西(AI、开发、创业手续)无法拉开差距。差距来自以下四点。
-

选择的眼光胜过制造的能力
既然什么都能做,第一项本事就是选出人们愿意花钱也想解决的问题。
为什么?- 开发成本接近于零
-

先找顾客,再动手做
这是很难接触顾客的时代。在动手之前先找到买家,并把与他们直接相连的渠道(社群、订阅者、老顾客)当作资产积累。
为什么?- 接触顾客变得更难
-

选择你的理由
同样的点子早已存在。用 AI 无法复制的东西,比如你的经验、专业、信任和故事,让人们有理由“偏偏在这里买”。
为什么?- 人人都在用 AI
- 接触顾客变得更难
-

小步推出,快速修正
制作成本接近于零,所以不必追求完美,先小规模推出,根据市场反应快速调整,找到能赚钱的路。
为什么?- 开发成本接近于零
花不到 100 美元,做一个会听、会说、会看、会动的 AI 机器人
买便宜的零件自己组装,把机器人的大脑交给。用麦克风听,用扬声器说,用摄像头看,用轮子动——零件费不到 100 就能做出这样的机器人,下面就是做法。

四种能力和负责它们的零件
- 机器人身体里的零件
- 通过 Wi-Fi 连接的 AI 大脑
-

听 — 麦克风
INMP441 数字麦克风收集声音并送到开发板。开发板自己就能听出唤醒词,再把你接下来说的话压缩后发给 AI。
- $3–4
- 麦克风
-

说 — 扬声器
MAX98357A 功放把 AI 生成的声音放大,从小扬声器里放出来。声音、语气和语言都在 AI 那边的设置里选。
- $3–4
- 功放
-

看 — 摄像头
ESP32-S3-CAM 开发板上的 OV2640 摄像头负责拍照。问它“你前面有什么?”,照片就会发给 AI 的视觉,由它说明画面里有什么。
- $10–16
- 开发板(身体 · 眼睛)
-

动 — 轮子
DRV8833 电机驱动带动两个 TT 减速电机。两个轮子朝同一方向转就前进或后退,朝相反方向转就原地转圈。
- $2–6
- 电机驱动
-
大脑 — 人工智能
ESP32-S3 是一台很小的电脑,没法自己运行大型 AI。所以它通过 Wi-Fi 把声音和照片发给 AI ,AI 听完、想好后,把要说的话和要做的动作送回来。机器人事先把轮子和摄像头作为工具告诉 AI(),AI 需要时就这些工具。
从说出一句话到回答和动作 -
听
-
把语音转成文字
-
AI 思考
-
运行工具
-
用声音回答
-
零件清单
所有零件都能在 AliExpress、Amazon 等网店买到。价格是 2026 年 10 月的大致范围,会因卖家、运费和汇率而变化。总价不到 100 美元,剩下的钱可以多买些备用的线和零件。
| 零件 | 型号 | 用途 | 大致价格 |
|---|---|---|---|
| 开发板(身体 · 眼睛) |
ESP32-S3-CAM (N16R8 · OV2640)
|
能连 Wi-Fi 的小电脑。带摄像头,所以也是眼睛。一定要用 ESP32-S3(ESP32-S2 不行)。 | $10– |
| 麦克风 |
INMP441 I2S
|
以数字方式接收声音的耳朵 | $3–4 |
| 功放 |
MAX98357A I2S
|
把开发板的放大,推动扬声器 | $3–4 |
| 扬声器 |
3W 4Ω/8Ω
|
发出声音的嘴巴 | $2–4 |
| 电机驱动 |
DRV8833 / TB6612FNG
|
让开发板的弱信号控制电机强电流的通断 | $2–6 |
| 带轮子的车身 |
2WD chassis · TT motor ×2
|
两轮小车套件,含底板、两个轮子、一个万向轮和两个 TT 减速电机 | $10–15 |
| 电池 |
18650 ×2 · holder · switch
|
两节带保护板的 18650 电池(7.4V),以及电池盒和电源开关 | $8–15 |
| 降压 |
5V 3A buck converter
|
把 7.4V 降到开发板和功放用的 5V | $2–4 |
| 导线 |
Jumper wires · breadboard
|
杜邦线和小面包板——不用焊接就能连接 | $3–5 |
| 舵机(可选) |
SG90
|
装上摄像头,让机器人能转头 | $2–3 |
| 合计(大约) | $45–76 |
接线 — 引脚图
在断电状态下接线。麦克风和功放的引脚与 xiaozhi 固件里 ESP32-S3-CAM 面包板配置相同,直接照用就行。摄像头只要插进开发板的扁平。所有 GND 都接在一起。
-
麦克风 INMP441 I2S
- WS
- GPIO 1
- SCK
- GPIO 2
- SD
- GPIO 42
- VDD
- 3V3
- L/R · GND
- GND
-
功放 MAX98357A I2S
- DIN
- GPIO 39
- BCLK
- GPIO 40
- LRC
- GPIO 41
- VIN · SD
- 5V
- GND
- GND
-
电机驱动 DRV8833 / TB6612FNG
- AIN1
- GPIO 21
- AIN2
- GPIO 47
- BIN1
- GPIO 14
- BIN2
- GPIO 38
- VM
- 7.4V (18650 ×2)
- GND
- GND
-
降压模块 5V 3A buck converter
- IN
- 7.4V (18650 ×2)
- OUT 5V
- ESP32-S3 5V · MAX98357A VIN
- GND
- GND
电机引脚是从不接屏幕(LCD)和灯时空出来的引脚中挑的例子。不同开发板可能不一样,一定要看清板子上印的引脚名,并避开启动时用的 GPIO 0·3·45·46 和占用的 GPIO 35–37。固件里的电机引脚也要设成同样的编号。
一步一步做出来
-
订购零件
按上面的清单下单。开发板选带 8MB PSRAM(N16R8)的 ESP32-S3 摄像头开发板。海外运输可能要等一阵子,备用的线最好一起买。
-
组装车身
按两轮套件的说明书,用螺丝把电机、轮子、万向轮和电池盒固定在底板上。把开发板、麦克风和功放插到面包板上,放在底板上面。
-
接线
照着上面的引脚图接线。电池 + 经过电源开关接到电机驱动(VM)和降压模块;降压模块的 5V 接到开发板和功放。打开电源前,再检查一遍 + 和 − 有没有接反。
-
烧录固件
通过 USB 把语音 AI 固件 xiaozhi-esp32 烧录到开发板。最简单的是先用 网页烧录工具烧现成的文件;想自己编译的话,在 ESP-IDF 里选带摄像头的面包板开发板(bread-compact-wifi-s3cam)。
-
连上 Wi-Fi 和大脑
用手机连上机器人发出的 Wi-Fi(名字以 Xiaozhi- 开头),在 http://192.168.4.1 输入家里的 Wi-Fi(2.4GHz)。机器人会念出一个六位数的验证码,把它登记到 xiaozhi.me 控制台,再选好名字、声音、语言和 AI 模型。
-
加上移动工具
复制开发板文件夹,做成自己的机器人开发板,并把 self.car.move(转动轮子)和 self.car.stop(停下)注册为 MCP 工具(见下方)。这样你说“往前走一点”,AI 就会调用这个工具。
-
试一试
说出唤醒词或按下开发板上的按钮就能开始对话。问它“你前面有什么?”,它会用内置的摄像头工具(self.camera.take_photo)拍照后回答。一开始先把轮子抬离地面再测试移动。
选择大脑的三种方式
不管选哪种,AI 的 都只放在服务器上,绝不放进机器人。机器人里只有设备验证码。
-
xiaozhi.me — 最简单的起步
xiaozhi 的官方服务器。登记设备验证码就能马上对话,个人可以免费使用(条件可能会变)。不过服务器在中国运营,你的声音和照片会传到那里。
-
自己的服务器 — 想用哪个 AI 都行
用 在自己的服务器上运行开源的 xiaozhi-esp32-server,并修改固件里的服务器地址。、(、、DeepSeek、 等)、和视觉模型都由你自己选,声音和照片只经过你自己的服务器。
-
实时语音 AI — 对话最自然
像 ElatoAI 那样直接连接 OpenAI Realtime 。听、想、说都由一个模型完成,所以回答又快又自然(往返不到 2 秒),但对话多长时间就要付多长时间的费用。
给机器人身体加上移动工具
xiaozhi 固件在机器人身体里有一个 MCP 服务器。像下面这样注册工具的名称、说明和输入值,AI 在对话中读到这些说明后,就会在合适的时候调用工具。Drive() 是一个短函数,负责开关上面的四个电机引脚,时间一到就让电机停下。
// main/boards/my-robot-car/ (copy of bread-compact-wifi-s3cam)
auto& mcp = McpServer::GetInstance();

mcp.AddTool("self.car.move",
    "Drive the robot car. direction: forward, backward, left, right. ms: 100-3000",
    PropertyList({
        Property("direction", kPropertyTypeString),
        Property("ms", kPropertyTypeInteger, 100, 3000),
    }),
    [this](const PropertyList& p) -> ReturnValue {
        Drive(p["direction"].value<std::string>(), p["ms"].value<int>());
        return true;   // Drive() stops the motors when the time is up
    });

mcp.AddTool("self.car.stop", "Stop the motors now", PropertyList(),
[this](const PropertyList&) -> ReturnValue { Stop(); return true; });必须遵守的规则
- API 密钥只放在服务器上,不要放进机器人(ESP32)。烧进开发板的固件谁都能读出来。
- 每次移动限制在几秒内,时间一到让机器人自己停下。一定要装一个手能够到的电源开关。
- 使用带保护板的 18650 电池,绝不要把 + 和 − 装反,充电时不要离开。小朋友要和大人一起做。
- 麦克风和摄像头会把家里的声音和画面发到服务器。要告诉家人;如果担心,就用自己的服务器。
- Wi-Fi 只支持 2.4GHz。一断,大脑也断了,机器人就不能对话。如果使用付费的 AI API,先设好消费上限。
其他做法
-
像视频里那样会走路的机器人
参考视频里的 Sesame 机器人用一块 ESP32 开发板、八个 MG90S 舵机和一块显示表情的小 OLED 屏幕,用四条腿走路(零件费约 50–60 美元,需要 打印机和焊接)。它没有麦克风、摄像头和 AI,所以把开发板换成 ESP32-S3,再加上麦克风和功放,就能用同样的方法给它装上大脑。
来源 参考视频
-
Raspberry Pi Zero 2 W
给这台 15 美元的 电脑装上摄像头和同样的麦克风、功放,就能直接用 调用 AI API 和 OpenCV(总共约 60–95 美元)。能做的事很多,但开机慢,也更耗电。
-
从套件开始
如果觉得挑零件太难,可以先用 Keyestudio KS5028 这类把 ESP32-S3 摄像头开发板、麦克风和扬声器配在一起的 xiaozhi 套件开始对话,之后再加上轮子和电机驱动。
参考资料(2026-10-22 查证)
- Dorian Todd — How I Made This Tiny Walking Robot From Scratch
- Sesame Robot — the walking robot in the video (GitHub)
- xiaozhi-esp32 — open-source voice AI firmware for ESP32 (GitHub)
- xiaozhi-esp32 — MCP tools (AddTool · self.camera.take_photo)
- xiaozhi-esp32 — ESP32-S3-CAM breadboard pins (config.h)
- xiaozhi-esp32-server — run the brain on your own server (GitHub)
- Keyestudio KS5028 — ESP32-S3 camera AI kit: wiring · flashing · xiaozhi.me
- OpenAI Cookbook — Realtime API speech on ESP32 (ElatoAI)