AI活用
をWeb・アプリ・ゲーム開発、毎日の仕事、そしてビジネスにどう使うかをまとめます。
AIと一緒に作るWeb・アプリ・ゲーム
今の開発は、を一行ずつ打つことではありません。何を作るかを説明し、が作った結果を確かめることです。よく使うパターンと、何が楽になったかをまとめます。
AI開発の6つのパターン
-
まず文章で設計する
作るもの・理由・完成の基準を短い文書に書いてAIに渡します。説明が具体的なほど、結果は正確になります。
-
エージェントに任せて確認する
・のようなが、ファイルを読み、直し、コマンドを実行します。人は変わった部分を読んで、受け入れるかを決めます。
-
テストが基準になる
先にテストを用意して「通るまで直して」と任せます。テストはAIのミスを捕まえる安全ネットです。
-
小さく分けて、こまめに確認する
一度に一つの機能ずつ任せ、画面で確かめ、うまくいったらします。一度に大きく任せるほど、こんがらがりやすくなります。
-
ルールはファイルに残す
プロジェクトのルール・コマンド・禁止事項をAGENTS.md・CLAUDE.md・に書いておけば、毎回説明しなくてもAIが同じやり方で働きます。
-
複数のAIを一緒に使う
一つのAIが作り、別のAIが確認したり、仕事を分けて同時に任せたりします。違うAIの目が、見落とした問題を見つけてくれます。
何が楽になったか
-
Web
画面の絵や説明だけでページができ、・・公開の設定までAIが一緒に整えてくれます。
-
アプリ
一つのコードで・アプリを作り、ストア掲載の文章やの下書きまで受け取れます。
-
ゲーム
面白いかを確かめるを一日で作り、絵・音・セリフを生成し、してみます。
-
共通
を貼り付けると、原因と直す場所を教えてくれます。文書・翻訳・テストも一緒に作ってくれます。
それでも人がやるべきこと
- 何を作るか、誰のためのものかを決めること
- 結果を自分で動かして確かめ、・・個人情報を守ること
- AIがしたことを理解すること — 理解していないと、間違ったときに直せません
もっと学ぶ
AIで働く方法
仕事のは「聞いて答えをもらう」から「仕事を任せて結果を確認する」へ変わりました。2026年10月現在の流れと、今日からすぐ使える方法をまとめます。
数字で見る今
- 10人中8人 AIで自分の生産性が上がったと答えた人 (McKinsey, The State of AI 2026)
- 27% → 40% 一つ以上の部署でAIを本格的に使っている大企業 (McKinsey, The State of AI 2026)
- 4% 人とエージェントが一緒に働けるよう、職務を作り直す計画がある技術責任者 (調査, 2026年10月)
今の5つの流れ
-
いつも動いているエージェント
一度聞いて終わる会話ではなく、目標を渡すとメッセンジャー・メール・文書を行き来しながら仕事を続けるエージェントが、仕事の道具に入ってきています。
-
権限を持つAIの同僚
AIが自分のアカウントと権限を持つ「デジタルの同僚」として働きます。何を見て何を変えられるかは、人が決めます。
-
時間のかかる仕事も任せる
数分の作業を超えて、数時間から一日以上かかる調査・整理・作成の仕事を任せ、結果だけを受け取るやり方が増えています。
-
会社の道具とつながる
コネクター・でメール・カレンダー・ドライブ・社内システムをAIにつなぎ、散らばった資料をAIが自分で探して使えるようにします。
-
管理とセキュリティが中心になる
エージェントが増えると、会社はエージェントを社員のように見守り、記録し始めました。権限は小さく、記録は残すのが基本です。
今日からすぐ使う方法
-
メール・メッセンジャー
届いたメールを要約し、返信の下書きをもらいます。口調・長さ・必ず入れる内容を伝えると、直す手間が減ります。
-
会議
会議を録音して議事録・決定事項・やることリストをもらい、担当者と期限まで整理してもらいます。
-
文書・レポート
目次と主な主張だけ渡して下書きをもらい、自分が知っている事実と数字で直します。発表資料も同じやり方です。
-
資料調査
で多くの資料を比べて整理してもらい、出典のリンクを開いて自分で確かめます。
-
データ・Excel
表をアップロードして言葉で聞くと、計算・グラフ・要約を作ってくれます。やも一緒にもらって、また使えます。
-
くり返しの仕事の自動化
毎週する仕事(報告の取りまとめ・お知らせ・整理)を決まった時間にエージェントに任せ、結果だけ確認します。
必ず守ること
- 会社の秘密とお客様の個人情報は、会社が許可したAIにだけ入れます。
- AIの結果は下書きです — 事実・数字・出典は人が確かめます。
- エージェントには必要な分だけ権限を渡し、何をしたかの記録を残します。
- お金が出ていくことや外へ送ること(支払い・メール送信・投稿)は、最後に人が承認します。
参考資料 (2026年10月21日確認)
事業
の時代に事業で成功するには何が必要でしょうか。変わった環境を整理し、新しい事業のパターンを一緒に探します。

いま起きている4つの変化
- 今起きている変化
- 近い未来
-

誰もがAIを使っている
今は誰もが人工知能を使い、それぞれ自分がいちばん上手に使えていると思っています。AIを使うだけでは、もう他の人との違いになりません。
- 誰もが
- AIを使う
-

開発コストがゼロに近づいた
もう誰も、を100%自分の考えと手だけで書いてはいません。Web・アプリ・ゲーム開発はより高度に、ずっと速く、ずっと簡単になりました。コードを書く力だけに頼ってきた開発者の居場所はなくなりつつあります。
- ≈ 0
- 開発コスト
-

起業も一人で、素早く
ソウルでAIに聞きながらオンラインで20分で事業者登録を申請し、翌日には登録が完了しました。あなたなら10分でできるかもしれません。アイデアの実装から事業者登録・マーケティングまで、誰の助けも借りずにAIと一人でできます。
- 20分
- 事業者登録の申請・翌日に完了
-

消費者に出会うのが難しくなった
起業が簡単になり、起業する人が大きく増えました。アメリカでは、一人で年間売上100万ドル以上をあげる個人事業者が2023年から2025年の間に2倍になり、情報産業の新規事業申請は1年で約45%増えました。自分が思いついたアイデアは、すでに誰かが事業にしている可能性が高いのです。作ることより、買ってくれる人に出会うことのほうがずっと難しくなりました。
- 2倍
- 一人事業者
- +45%
- 新規事業の申請
-
ジェンスン・フアン「誰もがAI企業になる」
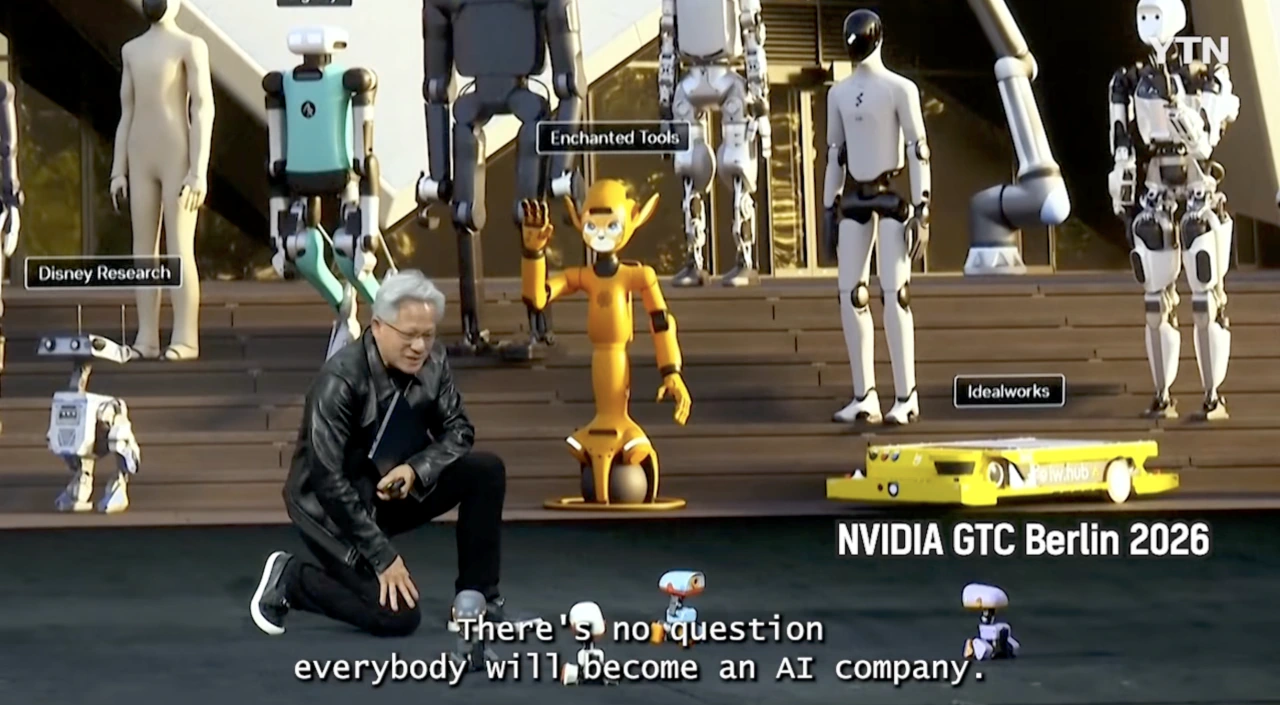
NVIDIA GTC Berlin 2026 基調講演(2026-10-21)・画面:YTN のCEOジェンスン・フアンは、2024年2月にドバイで開かれた世界政府サミットで「AIのおかげで誰もがプログラマーになれるのだから、子どもにコーディングを学べと言うのはやめるべきだ」と語りました。今では開発言語やを学ばなくても、言葉で頼めばAIがコードを書いてくれます。その言葉は現実になりました。そして2026年10月21日、NVIDIA GTC Berlin 2026の基調講演で、彼はこう語りました。
There’s no question everybody will become an AI company.
誰もがAI企業になることに疑いの余地はありません。
遠くない未来、誰もが起業するようになるでしょう。フリーランスのように一人でも、AIで会社を簡単に立ち上げて運営できるようになります。起業する人がそれだけ増えるので、買ってくれる人を先に見つけることがますます大切になります。
出典 ZDNet Korea, 2024-02-28 뉴시스(Newsis), 2026-02-08 연합뉴스(Yonhap) · 파이낸셜뉴스, 2026-10-22 전자신문(etnews), 2026-10-22
-
何が成功と失敗を分けるのでしょうか?
自分の能力でしょうか、AIの能力でしょうか、それとも事業戦略でしょうか。起業のは昔から大きく変わってきましたが、そこには明確なパターンがありました。AI時代にはそのパターンが完全に消え、新しい事業のパターンを見つけるときが来ました。
AI時代に事業で成功するために必要なこと
上の変化を逆から見ると、誰もが持っているもの(AI・開発・起業の手続き)は差になりません。差は次の4つから生まれます。
-

作る力より選ぶ目
何でも作れるからこそ、人々がお金を払ってでも解決したい問題を選ぶことが一番の実力です。
なぜ?- 開発コストがゼロに近づいた
-

作る前にまず顧客
消費者に出会いにくい時代です。作る前に買ってくれる人を先に見つけ、その人たちと直接つながる道(コミュニティ・購読者・常連)を資産として積み上げます。
なぜ?- 消費者に出会うのが難しくなった
-

あなたを選ぶ理由
同じアイデアはすでにあります。経験・専門性・信頼・ストーリーのようにAIがコピーできないもので「なぜここで買うのか」をつくります。
なぜ?- 誰もがAIを使っている
- 消費者に出会うのが難しくなった
-

小さく出して素早く直す
作るコストはゼロに近いので、完璧を目指すより小さく出し、市場の反応を見ながら素早く直して、お金になる道を見つけます。
なぜ?- 開発コストがゼロに近づいた
100ドル以下で、聞いて・話して・見て・動くAIロボットを作る
安い部品を買って自分で組み立て、ロボットの頭脳はに任せます。マイクで聞き、スピーカーで話し、カメラで見て、車輪で動くロボットを、部品代100ドル以下で作る方法です。

4つの能力と、それを担う部品
- ロボットの体の中の部品
- Wi-FiでつながるAIの頭脳
-

聞く — マイク
INMP441デジタルマイクが音を拾ってボードに送ります。ボードは呼びかけの言葉(ウェイクワード)を自分で聞き分け、その後に話した言葉を圧縮してAIに送ります。
- $3–4
- マイク
-

話す — スピーカー
AIが作った声をMAX98357Aアンプが大きくして、小さなスピーカーから出します。声・話し方・言語はAI側の設定で選びます。
- $3–4
- アンプ
-

見る — カメラ
ESP32-S3-CAMボードに付いたOV2640カメラが写真を撮ります。「前に何が見える?」と聞くと、写真をAIのに送り、何があるかを説明してもらいます。
- $10–16
- ボード(体・目)
-

動く — 車輪
DRV8833モーターがTTギアモーター2つを回します。2つの車輪を同じ向きに回すと前後に進み、逆向きに回すとその場で回転します。
- $2–6
- モータードライバー
-
頭脳 — AI
ESP32-S3は小さなコンピューターなので、大きなAIを直接動かすことはできません。そこで音と写真をWi-FiでAIに送り、AIが聞いて考えたあと、話す内容と動きを返します。ロボットは車輪とカメラを道具としてAIに伝えておき()、AIは必要なときにその道具をます。
ひとことが答えと動きになるまで -
聞く
-
文字に書き起こす
-
AIが考える
-
道具を実行
-
声で答える
-
部品リスト
すべてAliExpressやAmazonなどのネットショップで買えます。価格は2026年10月時点のおおよその範囲で、販売店・送料・為替によって変わります。合計は100ドル未満なので、余ったお金で予備の配線や部品を買っておくと安心です。
| 部品 | 型番 | 役割 | おおよその価格 |
|---|---|---|---|
| ボード(体・目) |
ESP32-S3-CAM (N16R8 · OV2640)
|
Wi-Fiが使える小さなコンピューターです。カメラが付いているので目にもなります。必ずESP32-S3を選びます(ESP32-S2は使えません)。 | $10– |
| マイク |
INMP441 I2S
|
音をデジタルで受け取る耳 | $3–4 |
| アンプ |
MAX98357A I2S
|
ボードの音声信号を大きくしてスピーカーを鳴らします | $3–4 |
| スピーカー |
3W 4Ω/8Ω
|
声が出る口 | $2–4 |
| モータードライバー |
DRV8833 / TB6612FNG
|
ボードの弱い信号で、モーター用の強い電気をオン・オフします | $2–6 |
| 車輪付きの車体 |
2WD chassis · TT motor ×2
|
板・車輪2つ・補助輪・TTギアモーター2つが入った2輪カーキット | $10–15 |
| バッテリー |
18650 ×2 · holder · switch
|
保護回路付きの18650電池2本(7.4V)と電池ケース・電源スイッチ | $8–15 |
| 電圧変換器 |
5V 3A buck converter
|
7.4Vを、ボードとアンプが使う5Vに下げます | $2–4 |
| 配線 |
Jumper wires · breadboard
|
ジャンパー線と小さなブレッドボード — はんだ付けなしでつなぎます | $3–5 |
| サーボモーター(任意) |
SG90
|
カメラを載せて、首を回せるようにします | $2–3 |
| 合計(目安) | $45–76 |
つなぐ — ピン配置
電源を切ったままつなぎます。マイクとアンプのピンはxiaozhiファームウェアのESP32-S3-CAMブレッドボード設定と同じなので、そのまま使えます。カメラはボードの平たいコネクターに差し込むだけです。GNDはすべて1つにまとめます。
-
マイク INMP441 I2S
- WS
- GPIO 1
- SCK
- GPIO 2
- SD
- GPIO 42
- VDD
- 3V3
- L/R · GND
- GND
-
アンプ MAX98357A I2S
- DIN
- GPIO 39
- BCLK
- GPIO 40
- LRC
- GPIO 41
- VIN · SD
- 5V
- GND
- GND
-
モータードライバー DRV8833 / TB6612FNG
- AIN1
- GPIO 21
- AIN2
- GPIO 47
- BIN1
- GPIO 14
- BIN2
- GPIO 38
- VM
- 7.4V (18650 ×2)
- GND
- GND
-
電圧変換器 5V 3A buck converter
- IN
- 7.4V (18650 ×2)
- OUT 5V
- ESP32-S3 5V · MAX98357A VIN
- GND
- GND
モーターのピンは、画面(LCD)やランプを付けないときに空くピンから選んだ例です。ボードによって違うことがあるので、ボードに印刷されたピン名を必ず確認し、起動に使うGPIO 0・3・45・46と、が使うGPIO 35〜37は避けます。ファームウェアのモーターピンも同じ番号に合わせます。
作る手順
-
部品を注文する
上のリストのとおりに注文します。ボードはPSRAM 8MB(N16R8)のESP32-S3カメラボードを選びます。海外からの配送は時間がかかることがあるので、予備の配線も一緒に買っておきます。
-
車体を組み立てる
2輪キットの説明書どおりに、板にモーター・車輪・補助輪・電池ケースをねじで取り付けます。ボード・マイク・アンプはブレッドボードに差し込んで、板の上に載せます。
-
配線する
上のピン配置のとおりに線をつなぎます。電池の+は電源スイッチを通ってモータードライバー(VM)と電圧変換器へ、変換器の5Vはボードとアンプへつなぎます。電源を入れる前に、+と−が逆になっていないかもう一度確認します。
-
ファームウェアを書き込む
の音声AIファームウェアxiaozhi-esp32を、USBでボードに書き込みます。最初はのWebフラッシャーで出来上がったファイルを書き込むのがいちばん簡単です。自分でするなら、ESP-IDFでカメラ付きのブレッドボード用ボード(bread-compact-wifi-s3cam)を選びます。
-
Wi-Fiと頭脳をつなぐ
スマホで、ロボットが作るXiaozhi-で始まるWi-Fiに接続し、http://192.168.4.1 で自宅のWi-Fi(2.4GHz)を入力します。ロボットが6桁の番号を読み上げたら、xiaozhi.meのコンソールに登録し、名前・声・言語・AIモデルを選びます。
-
動きの道具を作る
ボードのフォルダーをコピーして自分のロボット用ボードを作り、車輪を回すself.car.moveと止めるself.car.stopをMCPの道具として登録します(下の)。これで「少し前に進んで」と言うと、AIがその道具を呼び出します。
-
試してみる
呼びかけの言葉を言うか、ボードのボタンを押して会話を始めます。「前に何が見える?」と聞くと、カメラの標準の道具(self.camera.take_photo)で写真を撮って答えます。最初は車輪を床から浮かせたまま動きを試します。
頭脳を選ぶ3つの方法
どの方法でも、AIのはロボットに入れず、サーバーだけに置きます。ロボットが持つのは機器の番号だけです。
-
xiaozhi.me — いちばん簡単な始め方
xiaozhiの公式サーバーです。機器の番号を登録すればすぐに会話でき、個人は無料で使えます(条件は変わることがあります)。ただし中国で運営されているサーバーなので、声と写真はそこへ送られます。
-
自分のサーバー — 好きなAIを選ぶ
オープンソースのxiaozhi-esp32-serverをで自分のサーバーに立ち上げ、ファームウェアのサーバーアドレスを変えます。・(・・DeepSeek・など)・・画像認識モデルを自分で選べ、声と写真は自分のサーバーを通ります。
-
リアルタイム音声AI — いちばん自然な会話
ElatoAIのように、OpenAI Realtime に直接つなぐ方法です。聞く・考える・話すを1つのモデルが行うので、返事が速く自然です(往復2秒未満)。ただし、話した時間の分だけ料金がかかります。
ロボットの体に動きの道具を付ける
xiaozhiファームウェアには、ロボットの体の中にMCPサーバーがあります。下のように道具の名前・説明・受け取る値を登録すると、AIが会話中にその説明を読み、ちょうどよいときに道具を呼び出します。Drive()は上のモーターピン4つをオン・オフする短い関数で、決めた時間が過ぎるとモーターを止めます。
// main/boards/my-robot-car/ (copy of bread-compact-wifi-s3cam)
auto& mcp = McpServer::GetInstance();

mcp.AddTool("self.car.move",
    "Drive the robot car. direction: forward, backward, left, right. ms: 100-3000",
    PropertyList({
        Property("direction", kPropertyTypeString),
        Property("ms", kPropertyTypeInteger, 100, 3000),
    }),
    [this](const PropertyList& p) -> ReturnValue {
        Drive(p["direction"].value<std::string>(), p["ms"].value<int>());
        return true;   // Drive() stops the motors when the time is up
    });

mcp.AddTool("self.car.stop", "Stop the motors now", PropertyList(),
[this](const PropertyList&) -> ReturnValue { Stop(); return true; });必ず守ること
- APIキーはロボット(ESP32)に入れず、サーバーだけに置きます。ボードに書き込んだファームウェアは、誰でも取り出して読めます。
- 動きは1回数秒までに制限し、時間が来たら自動で止まるようにします。手で切れる電源スイッチを必ず付けます。
- 18650電池は保護回路付きのものを使い、+と−を逆に入れず、充電中はその場を離れません。子どもは大人と一緒に作ります。
- マイクとカメラは、家の中の音と様子をサーバーに送ります。家族に伝えておき、心配なら自分のサーバーを使います。
- Wi-Fiは2.4GHzだけに対応します。インターネットが切れると頭脳も切れて、会話できなくなります。有料のAI APIを使うなら、先に利用上限を決めておきます。
ほかの方法
-
動画のように歩くロボット
参考動画のSesameロボットは、ESP32ボードとMG90Sサーボ8個、表情を見せる小さなOLED画面で、4本の脚で歩きます(部品代は約50〜60ドル、プとはんだ付けが必要)。マイク・カメラ・AIは付いていないので、ボードをESP32-S3に替えてマイクとアンプを足せば、同じ方法で頭脳を付けられます。
出典 参考動画
-
Raspberry Pi Zero 2 W
この15ドルのコンピューターに、カメラと同じマイク・アンプを付ければ、からAI APIやOpenCVを直接使えます(合計約60〜95ドル)。できることは多いですが、起動が遅く、電気を多く使います。
-
キットから始める
部品選びが難しければ、Keyestudio KS5028のように、ESP32-S3カメラボード・マイク・スピーカーがセットになったxiaozhiキットでまず会話を試し、そのあと車輪とモータードライバーを足してもかまいません。
参考資料(2026-10-22確認)
- Dorian Todd — How I Made This Tiny Walking Robot From Scratch
- Sesame Robot — the walking robot in the video (GitHub)
- xiaozhi-esp32 — open-source voice AI firmware for ESP32 (GitHub)
- xiaozhi-esp32 — MCP tools (AddTool · self.camera.take_photo)
- xiaozhi-esp32 — ESP32-S3-CAM breadboard pins (config.h)
- xiaozhi-esp32-server — run the brain on your own server (GitHub)
- Keyestudio KS5028 — ESP32-S3 camera AI kit: wiring · flashing · xiaozhi.me
- OpenAI Cookbook — Realtime API speech on ESP32 (ElatoAI)